로보틱스 · AI · 자율 주행
Earth Rovers
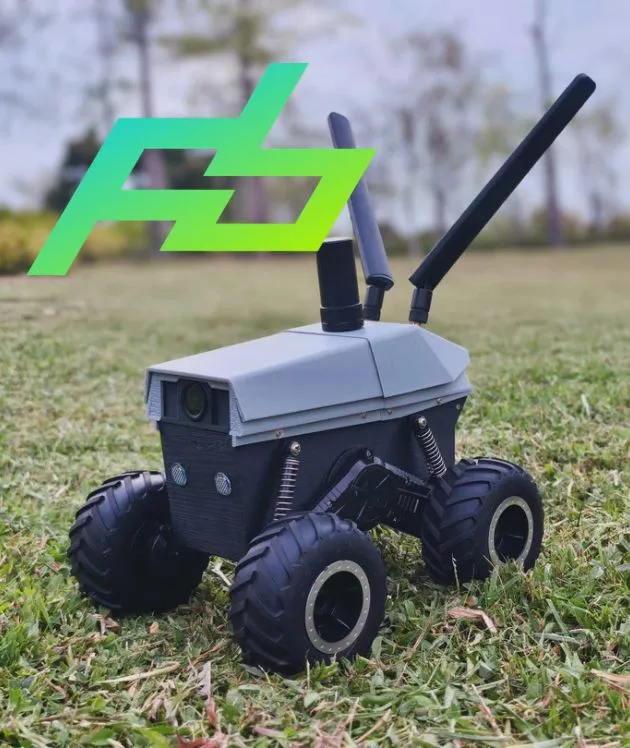
보도를 달리는 로봇은 쉬워 보이지만 실제로는 어려운 로보틱스 문제입니다. 몇 미터마다 지형이 바뀌고, 장애물은 제멋대로 움직이며, 의존해야 할 네트워크는 그 거리가 주는 대로입니다. Earth Rovers는 바로 그런 환경에서 동작하도록 만든 플릿입니다.
성과
- 01전 세계 14개 거점에 배치
- 029,000시간 이상의 텔레오퍼레이션 데이터를 Hugging Face에 공개 데이터셋으로 배포
- 03온보드 인식과 맞춤형 SLAM을 갖춘 ROS 기반 자율 주행
- 04인간 개입 미션을 위한 실시간 텔레오퍼레이션 인터페이스
- 05IROS Earth Rover Challenge의 기반 플랫폼, IEEE Robotics & Automation Magazine에 논문 게재
01
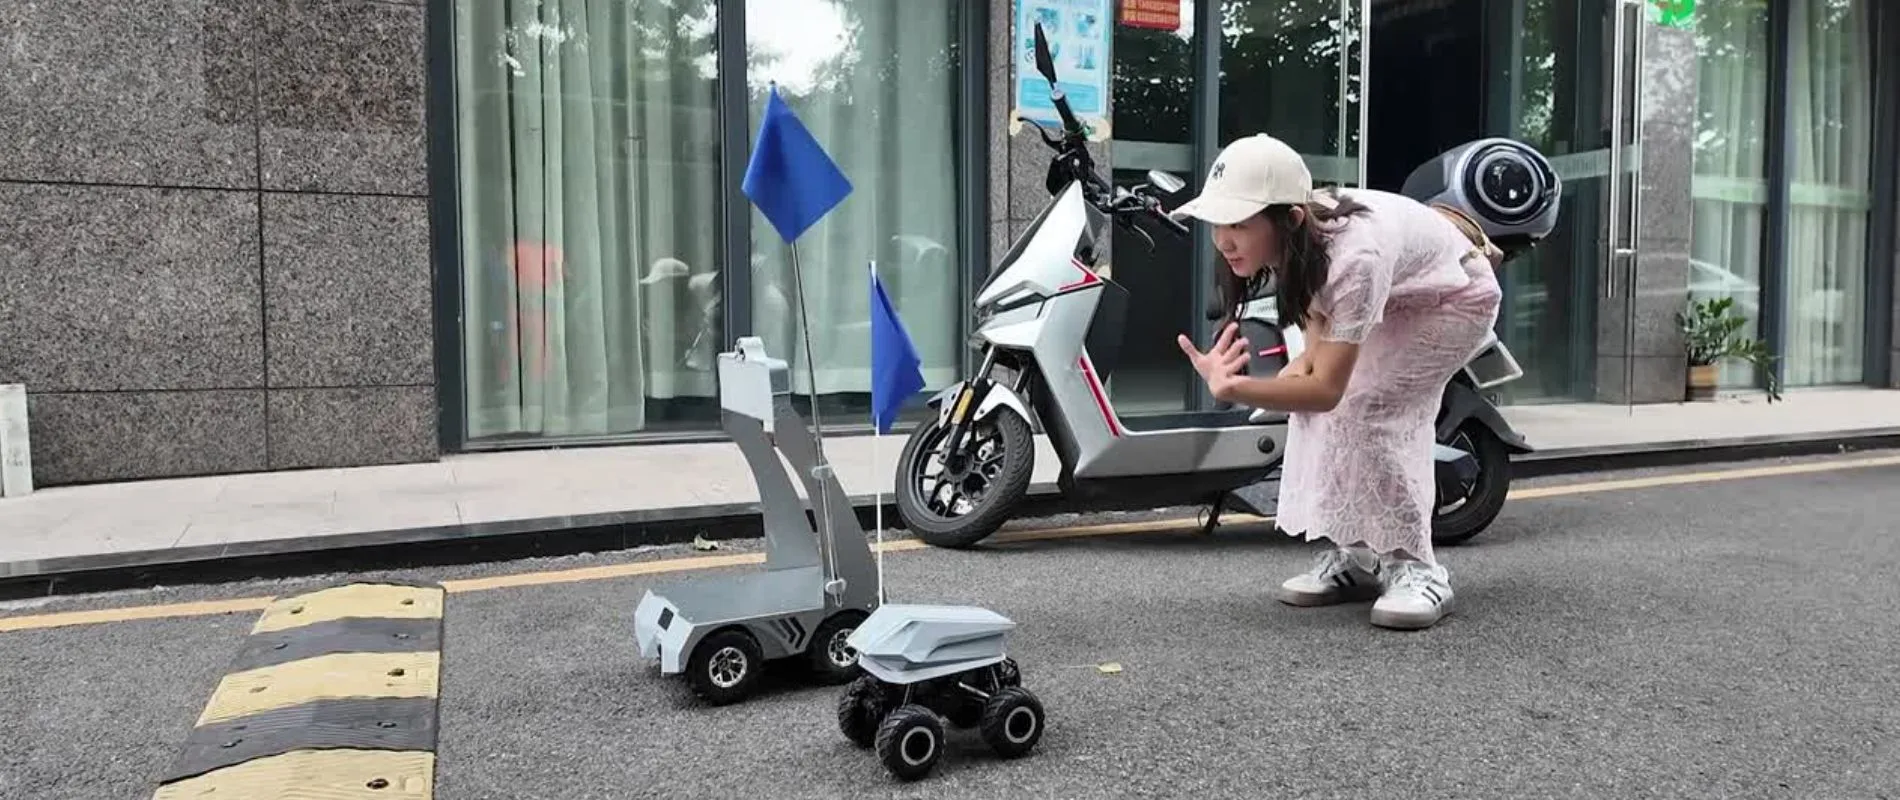
실제 거리에서의 인식
건물 사이에서 GPS가 끊기고 지형은 몇 미터마다 바뀝니다. 맞춤형 SLAM이 위치를, 비전이 탐지를 담당하고, 플래너는 정해진 경로를 따르지 않고 계속 경로를 다시 계산합니다.
02
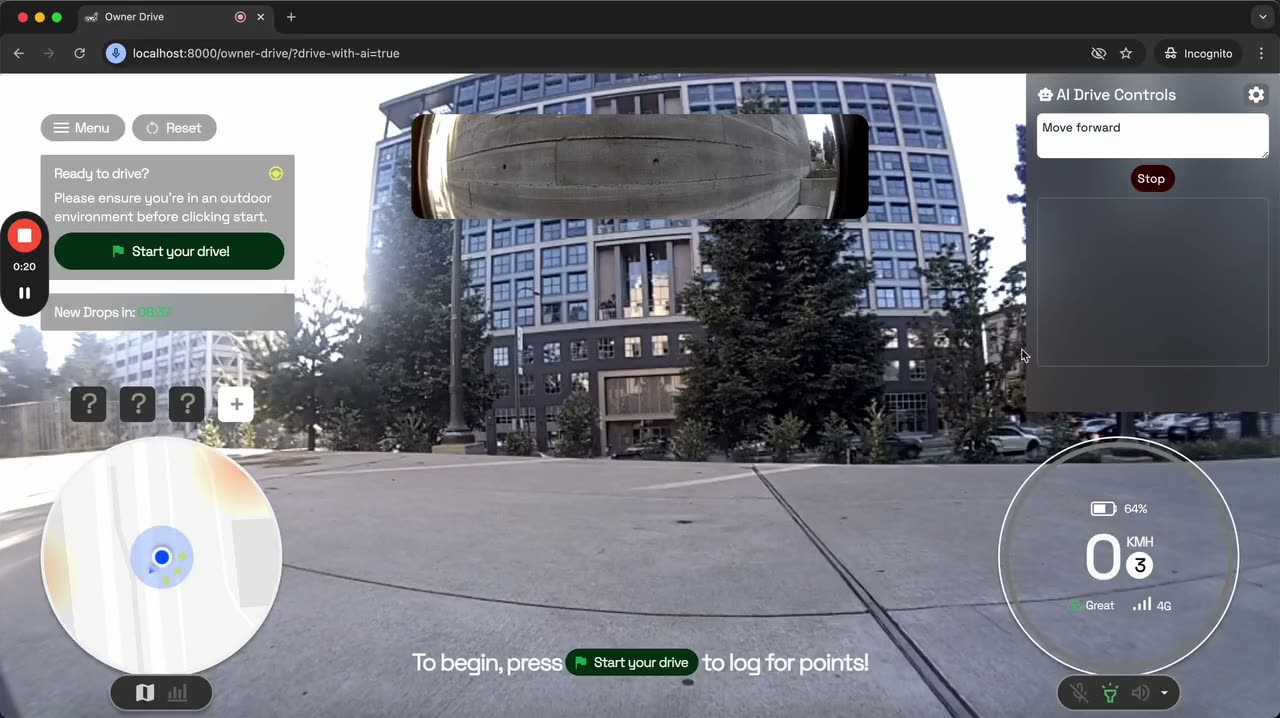
자율 주행이 포기하는 순간
모든 미션의 목표가 완전 자율은 아닙니다. 스택이 처음 보는 상황을 만나면 운영자가 제어권을 받았다가 돌려줍니다. 모든 개입은 자율 주행이 실패한 바로 그 지점의 라벨링된 사례입니다.
03
9,000시간, 공개 데이터로
텔레오퍼레이션 데이터는 비공개로 남지 않았습니다. FrodoBots-2K와 Berkeley-FrodoBots-7K가 Hugging Face에 올라가 하드웨어를 만지지 않는 연구 그룹들이 쓰고 있습니다.
04
플릿에서 벤치마크로
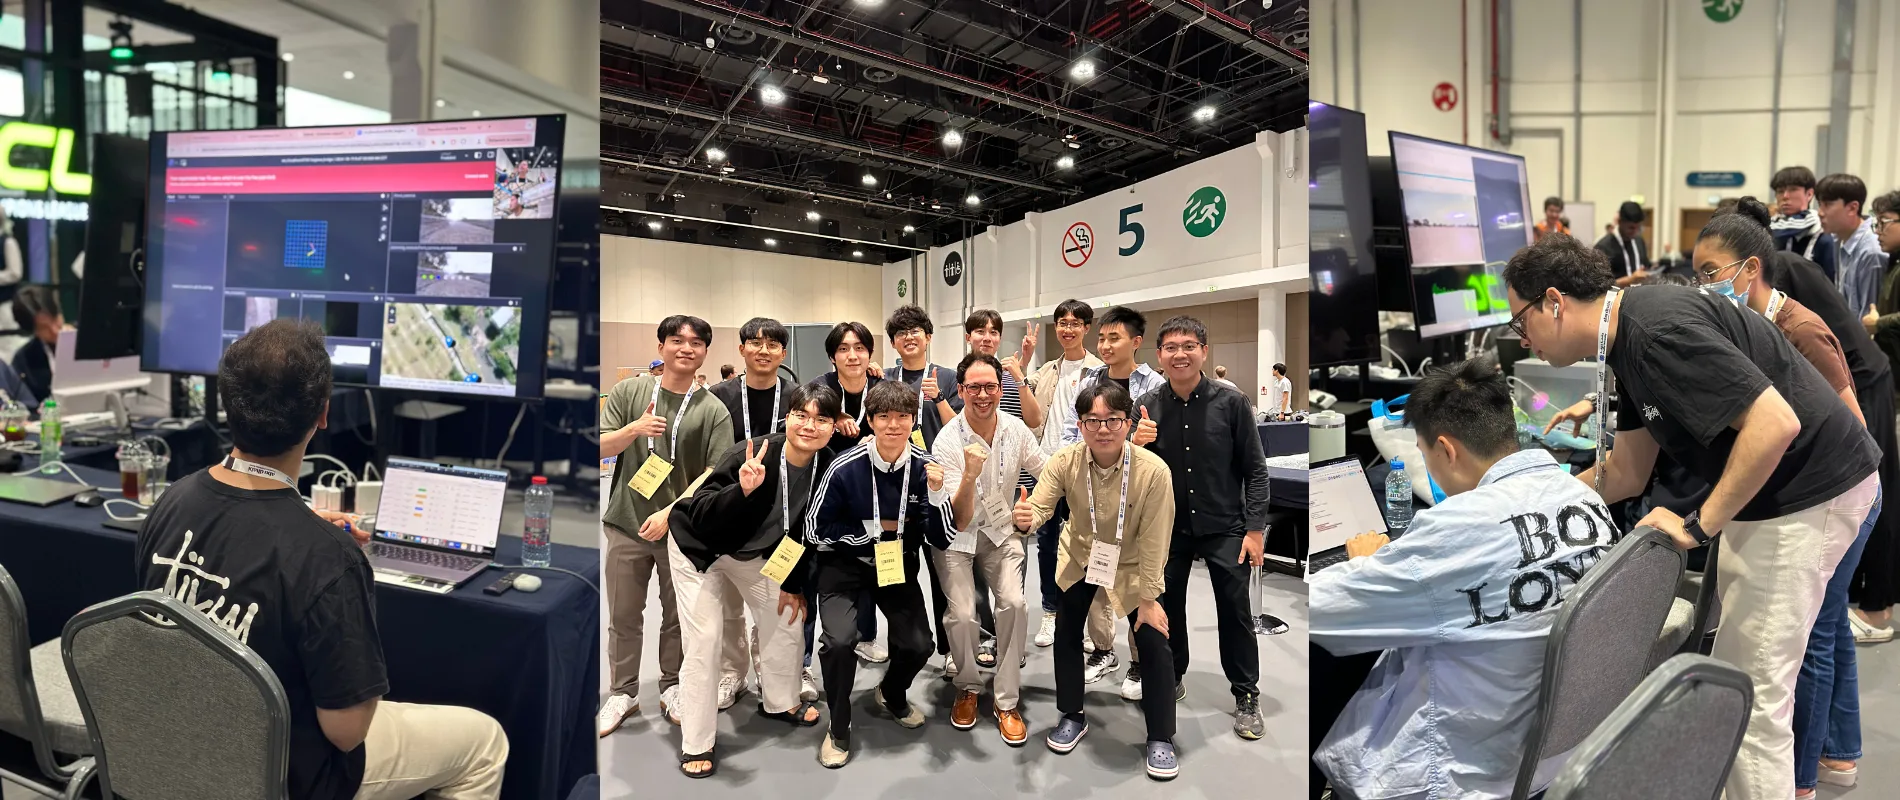
같은 플랫폼이 IROS의 Earth Rover Challenge가 되었습니다. 참가 팀은 주행 정책을 제출하고, 시뮬레이션이 아니라 실제 도시의 실제 로봇에서 평가받습니다.