Robótica · IA · Navegación autónoma
Earth Rovers
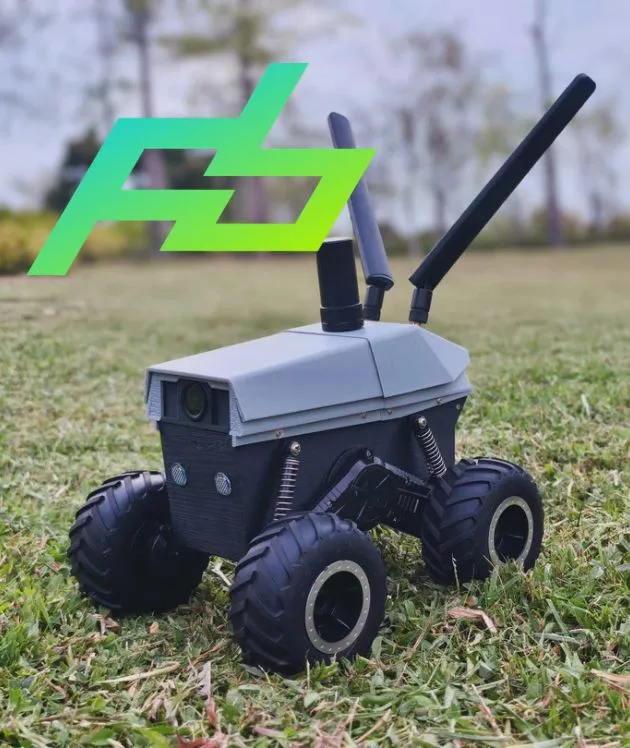
Los robots de acera son un problema difícil de robótica disfrazado de uno fácil. El terreno cambia cada pocos metros, los obstáculos tienen voluntad propia y la red de la que dependes es la que la calle te quiera dar. Earth Rovers es una flota construida para funcionar justamente en eso.
Resultados
- 01Desplegada en 14 sitios de todo el mundo
- 029,000+ horas de teleoperación publicadas como conjuntos de datos abiertos en Hugging Face
- 03Navegación autónoma basada en ROS con percepción a bordo y SLAM a medida
- 04Interfaz de teleoperación en vivo para misiones con humano en el bucle
- 05Base del Earth Rover Challenge en IROS, documentado en IEEE Robotics & Automation Magazine
01
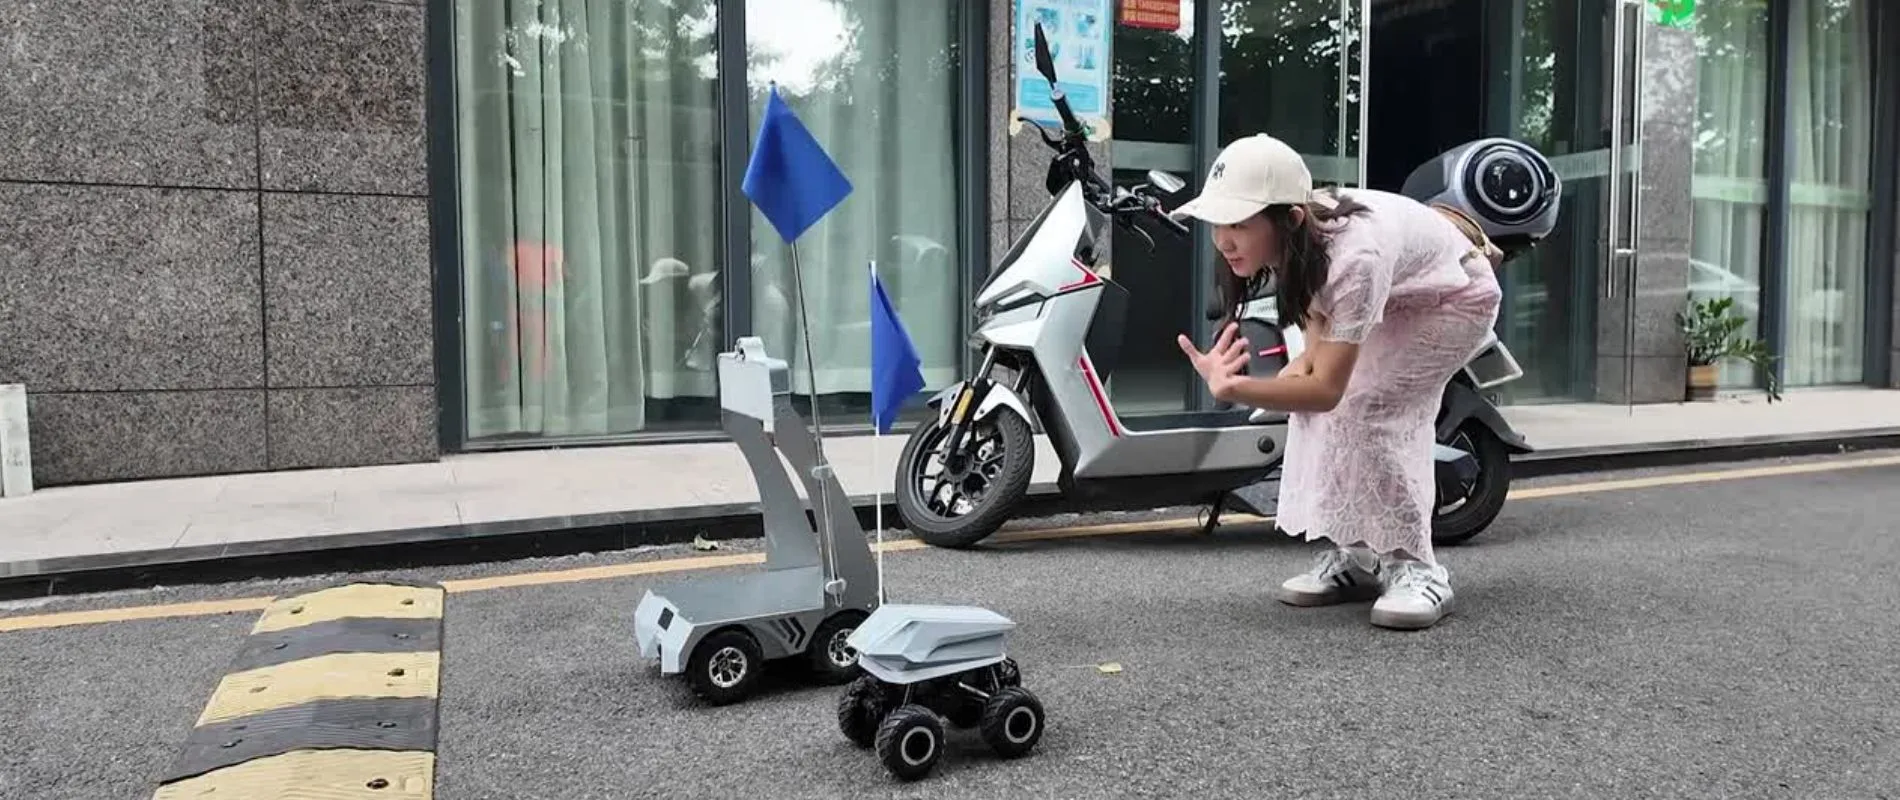
Percepción en la calle
El GPS se cae entre edificios y el terreno cambia cada pocos metros. Un SLAM a medida resuelve la localización, la visión resuelve la detección, y el planificador replanifica de forma continua en lugar de seguir una ruta.
02
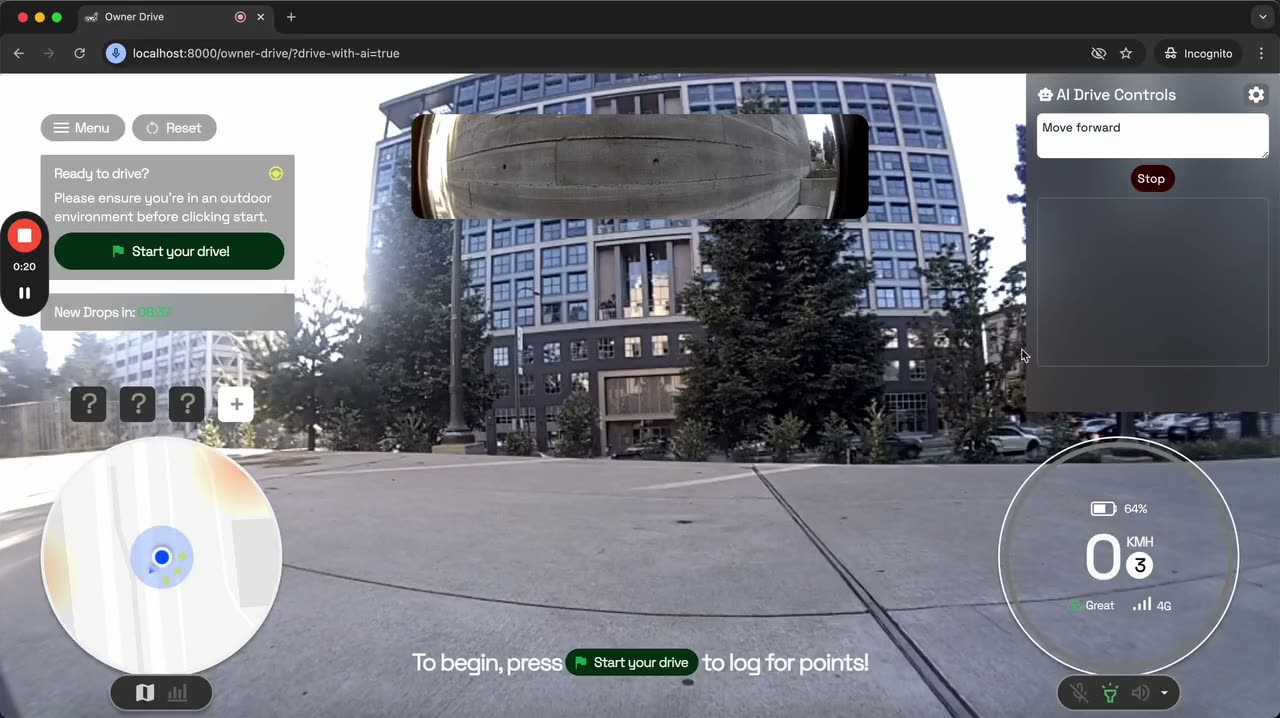
Cuando la autonomía se rinde
La autonomía total no es el objetivo en todas las misiones. Los operadores toman el control cuando el stack se encuentra con algo nuevo, y después lo devuelven. Cada intervención es un ejemplo etiquetado de exactamente dónde falló la autonomía.
03
9,000 horas, hechas públicas
Los datos de teleoperación no se quedaron en privado. FrodoBots-2K y Berkeley-FrodoBots-7K están en Hugging Face, y los usan grupos de investigación que nunca van a tocar el hardware.
04
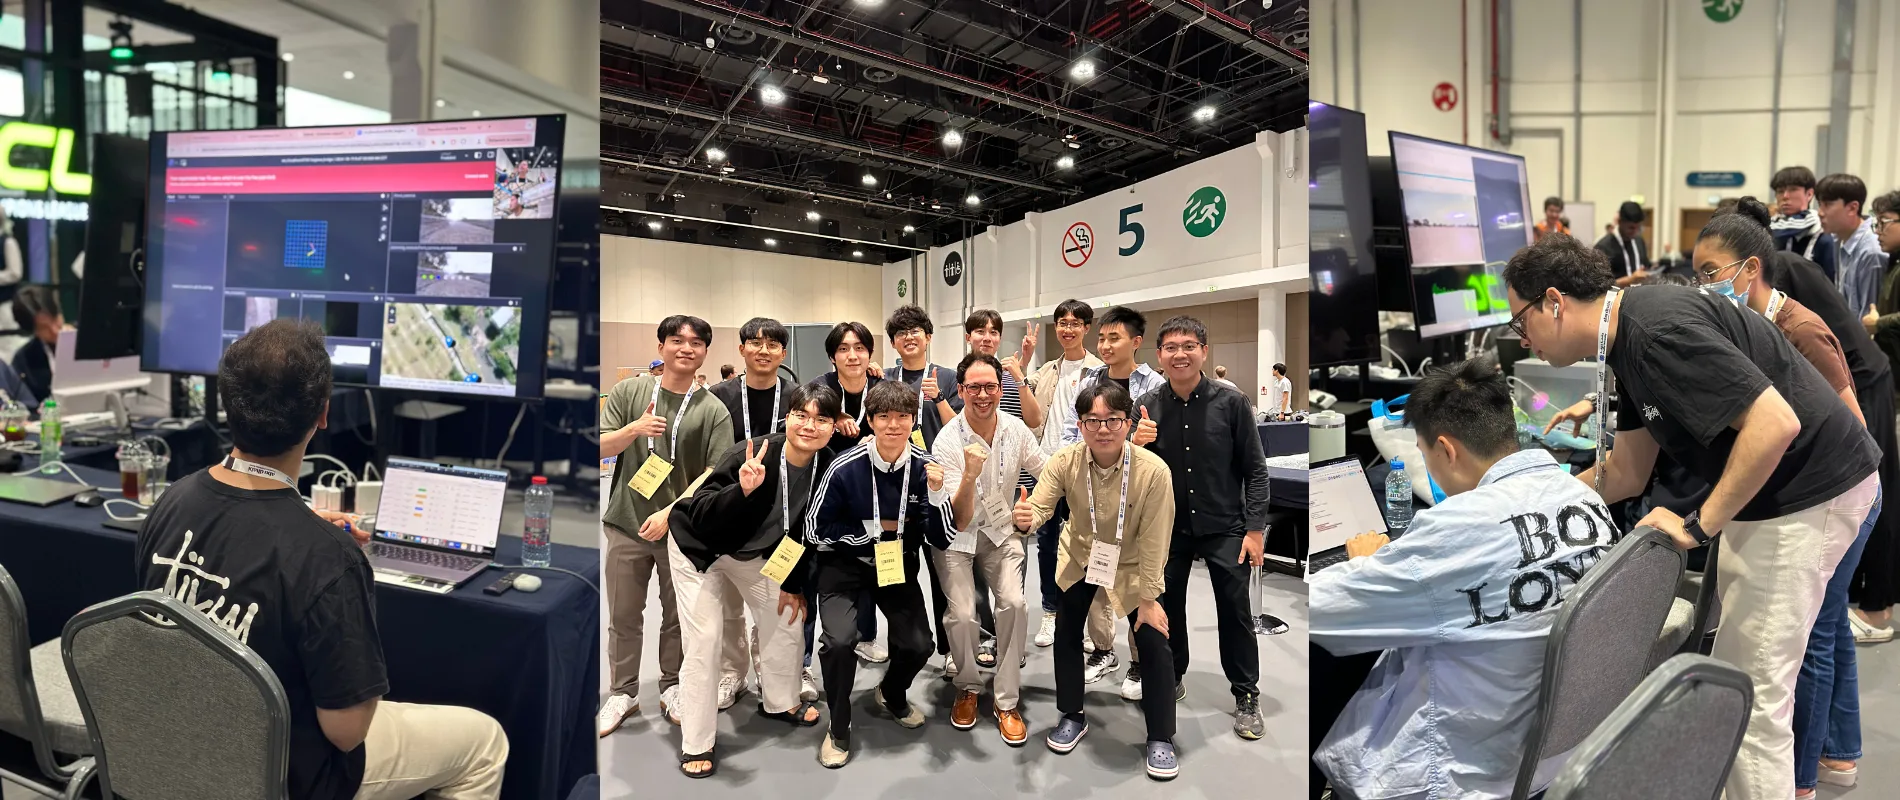
De flota a benchmark
La misma plataforma se convirtió en el Earth Rover Challenge en IROS: los equipos envían políticas de navegación y se evalúan en robots reales, en ciudades reales, en lugar de en simulación.