Robótica · Simulación · Teleoperación
RoboPlayground on Telearms
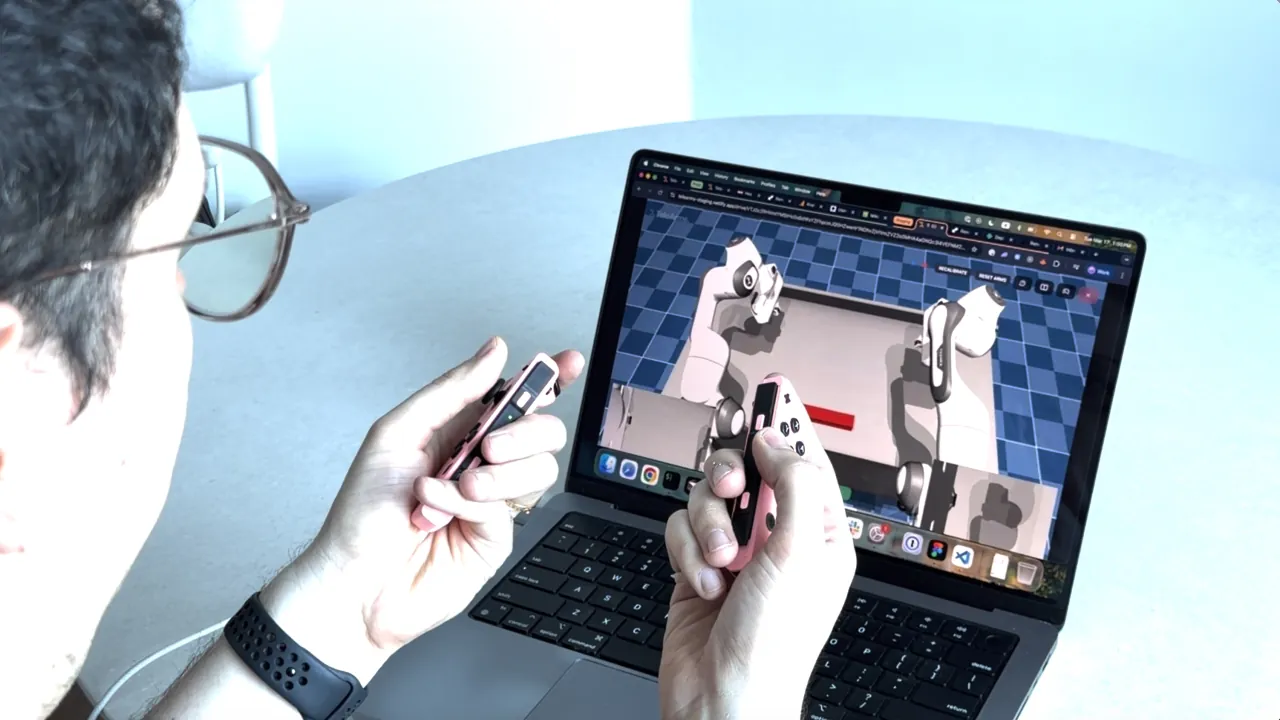
La IA física tiene un problema de datos. Los modelos necesitan muchos más datos reales de manipulación de los que los laboratorios pueden producir, y cada hora cuesta hardware, espacio y el tiempo de alguien. RoboPlayground convierte su recolección en algo que cualquiera puede hacer desde una pestaña del navegador.
Resultados
- 01Misiones de manipulación bimanual simuladas en MuJoCo, jugables en el navegador sin hardware
- 02Bucle de control de menos de un segundo, con la entrada del operador publicada a una frecuencia fija de 20 Hz
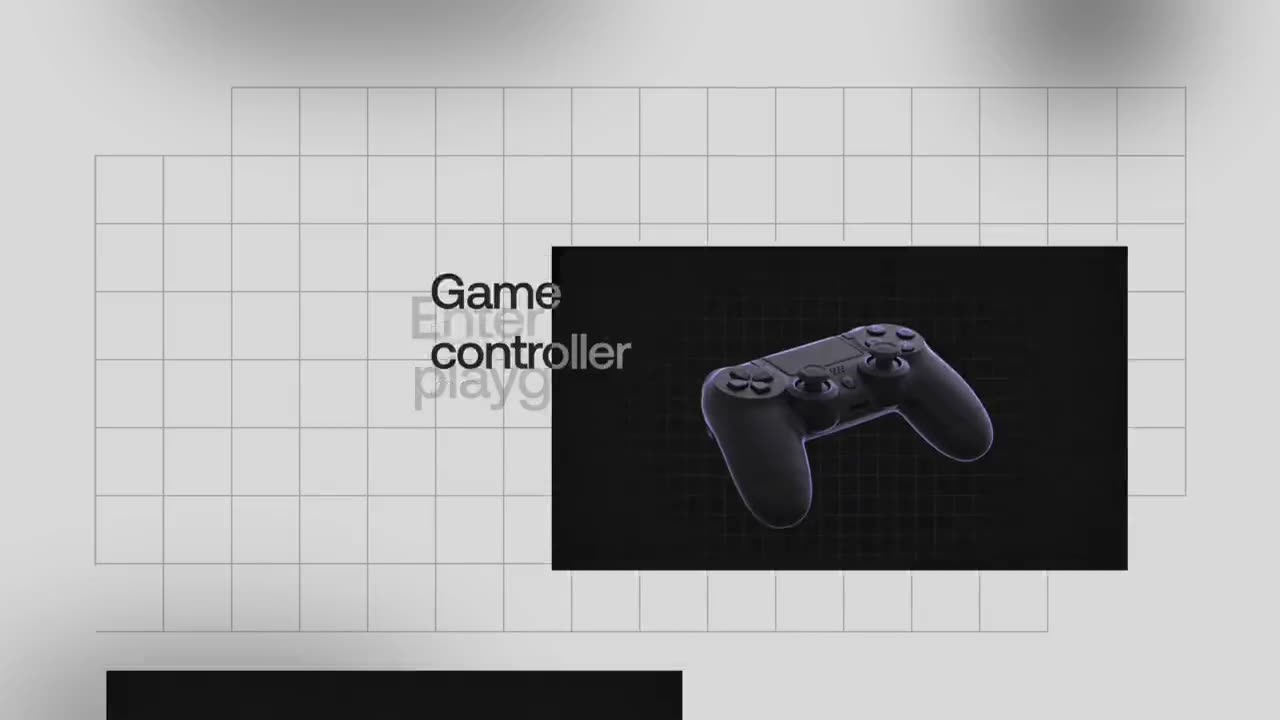
- 03Cuatro modalidades de entrada: teclado, gamepad, Nintendo Joy-Con por WebHID, Meta Quest por WebXR
- 04Diseño de tareas basado en RoboEval: ocho tareas bimanuales, 3,000+ demostraciones de expertos
- 05Analítica de concurrencia máxima, horas de teleoperación y tasa de éxito por misión
01
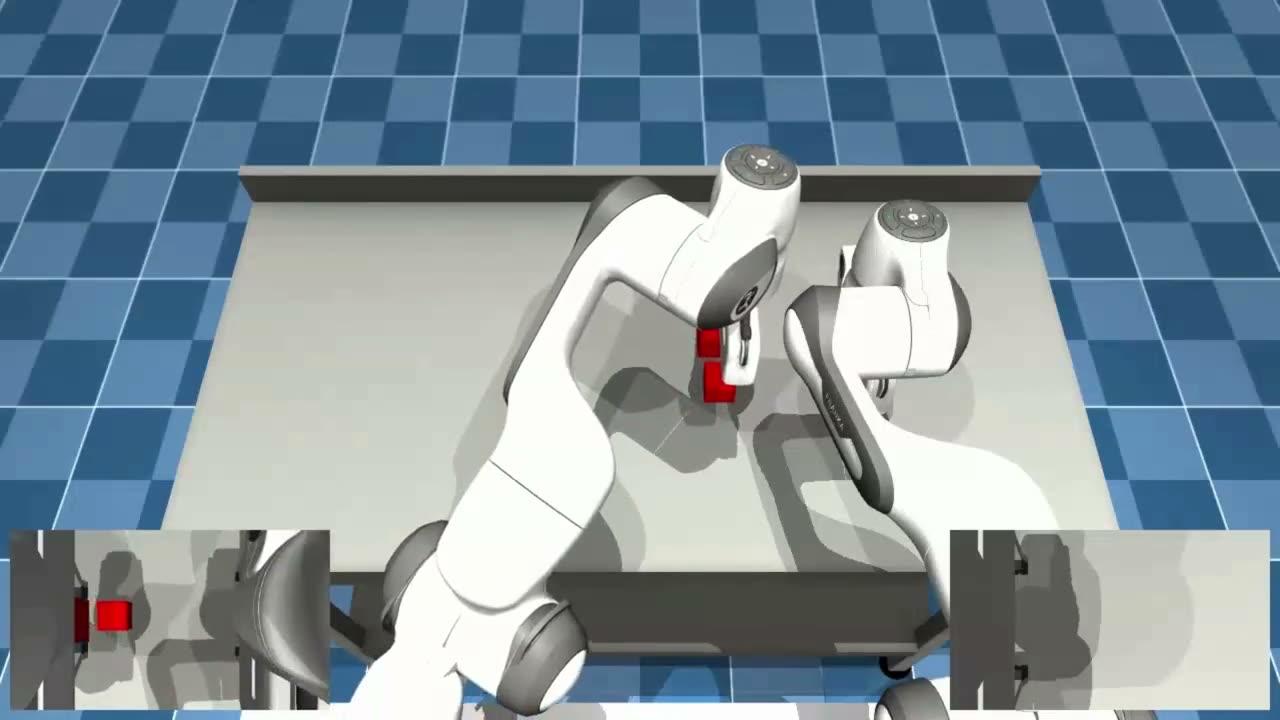
Cualquiera con un navegador
La investigación en manipulación solía requerir un laboratorio, una GPU y un entorno de Python. La pusimos detrás de una URL, así que contribuir ya no depende de tener un robot ni de saber configurarlo.
02
El juego que se convierte en datos de entrenamiento
Lo que un operador vive como un minijuego es, del otro lado del cable, un episodio de evaluación reproducible. Cada sesión produce justo el tipo de datos que a estos modelos realmente les faltan.
03
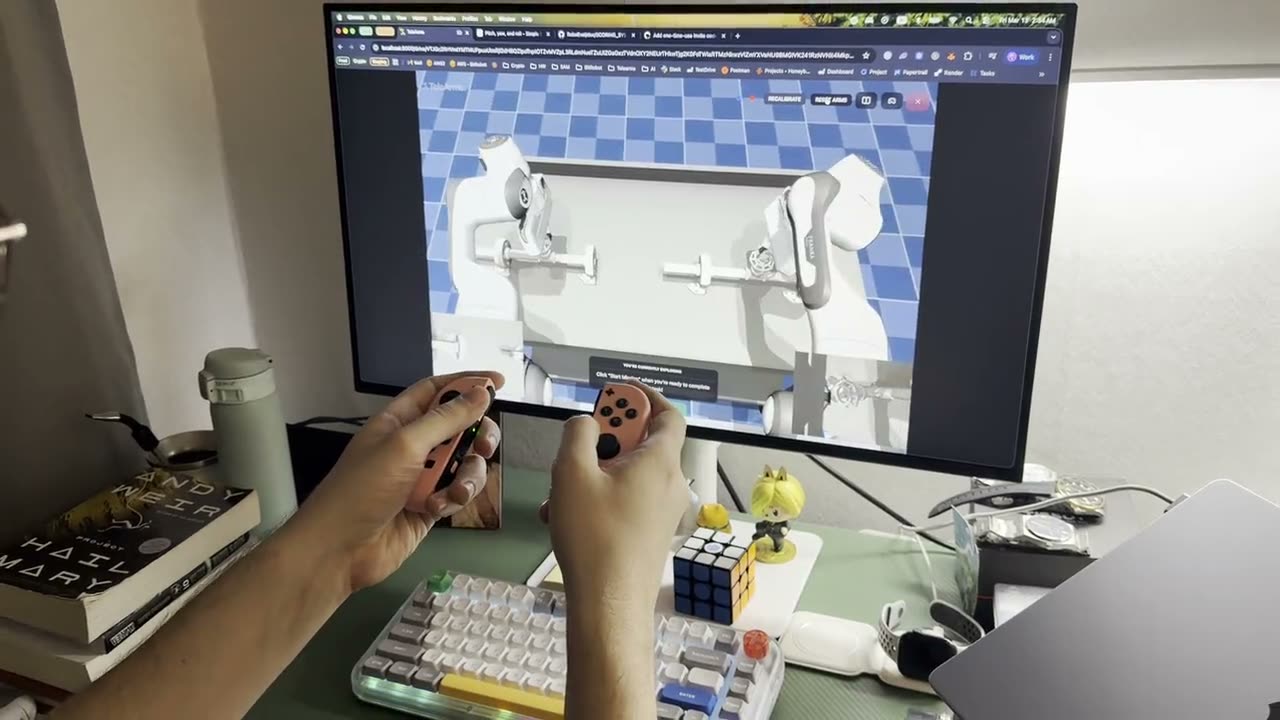
Tiene que sentirse como tus propias manos
Si el brazo se retrasa, la gente deja de contribuir y los datos se agotan. El video y el control van por canales separados, así que una transmisión congestionada nunca retrasa un comando, y el bucle se mantiene por debajo de un segundo.
04
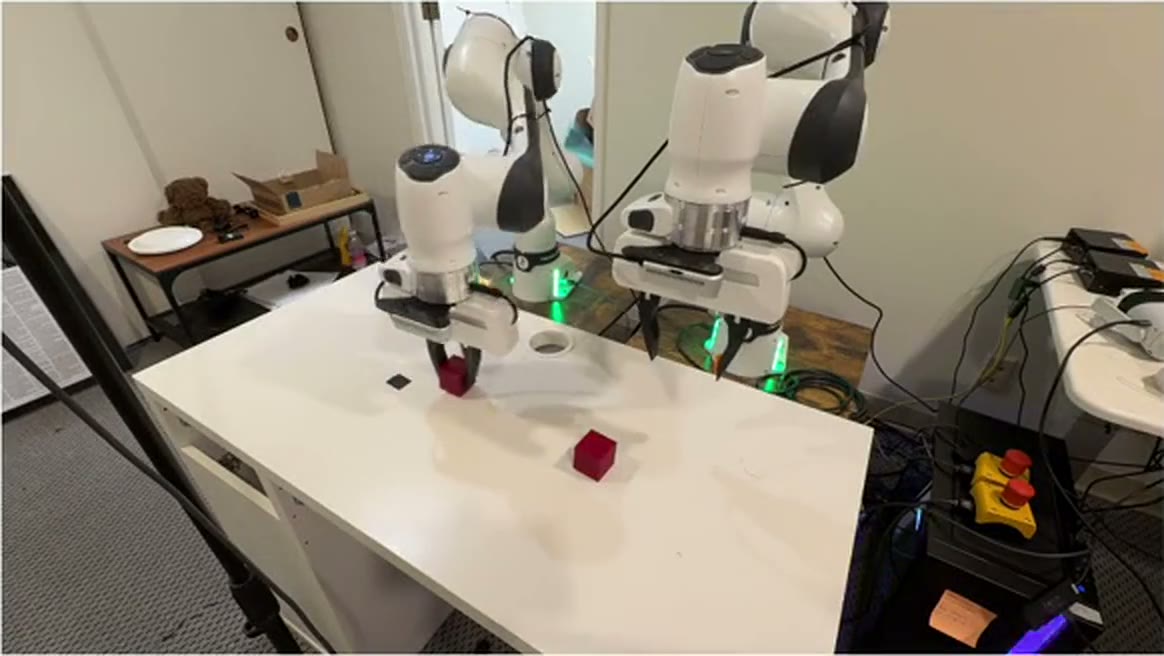
Del navegador a robots reales
La simulación es el punto de entrada, no el final. El mismo conjunto de tareas se ejecuta en brazos bimanuales físicos y la misma interfaz controla hardware real, así que lo que la gente aprende aquí se transfiere a máquinas que pueden romper algo.